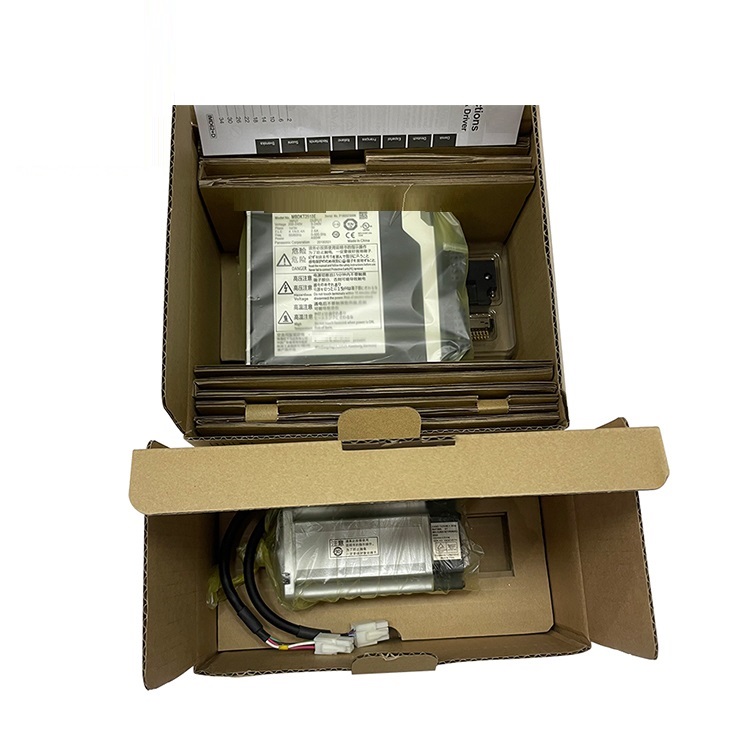


ʻO mākou kekahi o nā mea hoʻolako FA One-stop ʻoihana loa ma Kina. ʻO kā mākou huahana nui e pili ana i ka motika servo, ka pahu pahu planetary, inverter a me PLC, HMI. Nā lama e like me Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron a me nā mea ʻē aʻe; Ka manawa hoʻouna: I loko o 3-5 mau lā hana ma hope o ka loaʻa ʻana o ka uku. ʻAno uku: T/T, L/C, PayPal, West Union, Alipay, Wechat a pēlā aku.
Nā kikoʻī kikoʻī
| Mea | Nā kikoʻī |
|---|---|
| Helu ʻĀpana | MHMD082G1U |
| Nā kikoʻī | ʻO ka inertia kiʻekiʻe, ʻano uea alakaʻi, IP65 |
| Inoa ʻOhana | MINAS A5 |
| Moʻo | Moʻo MHMD |
| ʻAno | Kiʻekiʻe ka inertia |
| Papa palekana | IP65 |
| E pili ana i ka pā | Koe wale nō ka ʻāpana wili o ke koʻokoʻo hoʻopuka a me ka hopena uea alakaʻi. |
| Nā Kūlana Kaiapuni | No ka ʻike hou aku, e ʻoluʻolu e nānā i ka manual kuhikuhi. |
| Ana huinahā o ka flange | 80 mm kuea |
| Ana huinahā o ka flange (Unit:mm) | 80 |
| Hoʻonohonoho alakaʻi motor | Uea alakaʻi |
| Mea hoʻohui encoder motika | Uea alakaʻi |
| Ka mana o ka lako mana (kVA) | 1.3 |
| Nā kikoʻī uila (V) | 200 |
| Ka hoʻopuka helu ʻia (W) | 750 |
| Ka helu o kēia manawa (A (rms)) | 4.0 |
| Paʻa ʻana i ka paleki | me ka ʻole |
| Ka nuipa (kg) | 2.5 |
| Sila ʻaila | me |
| ʻAuwaha | Ala kī, piula wai waena |
| ʻO ka torque i helu ʻia (N ⋅ m) | 2.4 |
| Ka ikaika kiʻekiʻe loa o ka manawa pōkole (N ⋅ m) | 7.1 |
| Ka nui o kēia manawa (A (op)) | 17.0 |
| Alapine (pinepine/min) o ka paleki hoʻōla hou ʻana | Me ke koho ʻole: ʻAʻohe palena Me ke koho: ʻAʻohe palena Koho (Paʻakikī hoʻihoʻi waho) Helu ʻĀpana: DV0P4283 |
| E pili ana i ke alapine (frequency) o ka paleki regenerative | E ʻoluʻolu e nānā i nā kikoʻī o [Wehewehe ʻana i ke Kikoʻī o ka Motika], Nānā: 1, a me 2. |
| Ka wikiwiki o ka wili i helu ʻia (r/min) | 3000 |
| Ka wikiwiki wili i helu ʻia (r/min) | 4500 |
| Manawa o ka inertia o ka rotor (x10-4kg ⋅ m²) | 1.51 |
| ʻO ka lakio manawa inertia i manaʻo ʻia o ka ukana a me ka rotor | 20 mau manawa a emi mai paha |
| E pili ana i ka lakio manawa inertia i manaʻo ʻia o ka ukana a me ka rotor | E ʻoluʻolu e nānā i nā kikoʻī o [Wehewehe ʻana o ke Kikoʻī o ka Motika], Nānā: 3. |
| Mea hoʻopili Rotary: nā kikoʻī | ʻŌnaehana hoʻonui 20-bit |
| Mea hoʻopili Rotary: Hoʻonā | 1048576 |
Ukana i ʻae ʻia
| Mea | Nā kikoʻī |
|---|---|
| I ka wā o ka ʻākoakoa ʻana: Ukana Radial P-direction (N) | 686 |
| I ka wā o ka ʻākoakoa ʻana: Ukana hoʻoikaika A-direction (N) | 294 |
| I ka wā o ka ʻākoakoa ʻana: Ukana hoʻoikaika B-direction (N) | 392 |
| I ka wā o ka hana: Ukana Radial P-direction (N) | 392 |
| I ka wā o ka hana: Ukana hoʻoikaika A, kuhikuhi B (N) | 147 |
| E pili ana i ka ukana i ʻae ʻia | No nā kikoʻī, e nānā i ka [Wehewehe ʻana o ka Motor Specification] "ʻAe ʻia ka ukana ma ka Output Shaft". |
Kaʻa hoʻokele moʻo A5
Hoʻomaopopo i ka neʻe wikiwiki a pololei. Pane wikiwiki a me ke kūlana kiʻekiʻe
Algorithm Hou i Hoʻohana ʻia"Ka mana ʻelua-kekelē-o-ke kūʻokoʻa"(2DOF) e hoʻomaikaʻi i ka huahua a me ka pololei o ka mīkini.
Ma ke kumu hoʻohālike maʻamau, no ka mea, ʻaʻole hiki iā mākou ke hoʻoponopono kaʻawale i ka mana hoʻokele hānai mua a me nā mana hoʻokele manaʻo, ʻo ia hoʻi, ʻoiai inā mākou e hoʻoponopono wale"Hoʻokokoke"o ka feedforward, ua pili ia me"Ke noho nei"o ka kaohi ʻana i ka manaʻo hoʻihoʻi, pono ka hoʻoponopono like ʻana.
Ma 2DOF i lawe ʻia ka A5ʻEluaua hoʻoponopono ʻokoʻa ʻia nā kaohi moʻo, feedforward a me ka feedback, ʻo ia hoʻi
ʻO ka pane "Approach" i ke kauoha i hāʻawi ʻia, a hiki ke hoʻololi ʻokoʻa ʻia ka "Settling".
Ua ʻike ʻia ka haʻalulu haʻahaʻa a me ka hōʻemi ʻana o ka manawa hoʻonā.
Hoʻomaopopo i ka wikiwiki o ka hana ʻana o nā mīkini kau ʻāpana uila, hoʻomaikaʻi i ka pololei o ka mālama ʻana i ka ʻili o
nā mīkini hana metala, e ʻae i ka hana maʻalahi a me nā robots ʻoihana wikiwiki.
Ka manawa hoʻoponopono maʻalahi a wikiwiki hoʻi. 5 manawa ʻoi aku ka wikiwiki* ma mua o ka maʻamau
Hoʻomaikaʻi nui ʻia"ka hiki ke hana", polokalamu maʻalahi e hoʻohana"PANATERM".
Ua hoʻonui mākou i ka polokalamu kākoʻo hoʻonohonoho PANATERM, ka mea hana kūpono no ka hoʻonohonoho ʻana i nā palena a me ka nānā ʻana i ka wā e pono ai i ka hoʻomaka ʻana o ka mīkini no ka hoʻoponopono ʻana i ka motika a me ka mea hoʻokele. Ua hoʻomaikaʻi ʻia i kahi pale maʻalahi e hoʻomaopopo.
Ua lako me"Loaʻa Kūpono"hana e hoʻokō i ka hoʻonohonoho wikiwiki.
ʻO ka hiʻohiʻona hou i hoʻomohala ʻia "Fit Gain" e hoʻonui i nā ʻano o A5ʻEluamoʻo. A hiki i ka hana kānana notch adaptive ke hōʻemi i ka haʻalulu e kū mai ana i ka wā e haʻahaʻa ai ka paʻakikī o ka hāmeʻa, hiki iā ʻoe ke hoʻonohonoho a hoʻoponopono aunoa i nā ʻano maikaʻi loa o ka loaʻa.
-
HF Mitsubishi Servo Motor 200W Me ka paleki HF-KE ...
-

Motika Servo Rotary ʻOle Palaki AC HG-SR1524
-
Kepani MR-J3-70B Mitsubishi Servo Motor Driver P ...
-
ʻO ka motika Servo Mitsubishi HC Series mua o Iapana ...
-
ʻO ka mīkini hoʻokele Servo MR-J3-70A Mitsubishi Iapana
-
Mea hoʻokele Servo Mitsubishi Iapana MR-J2S-100A


