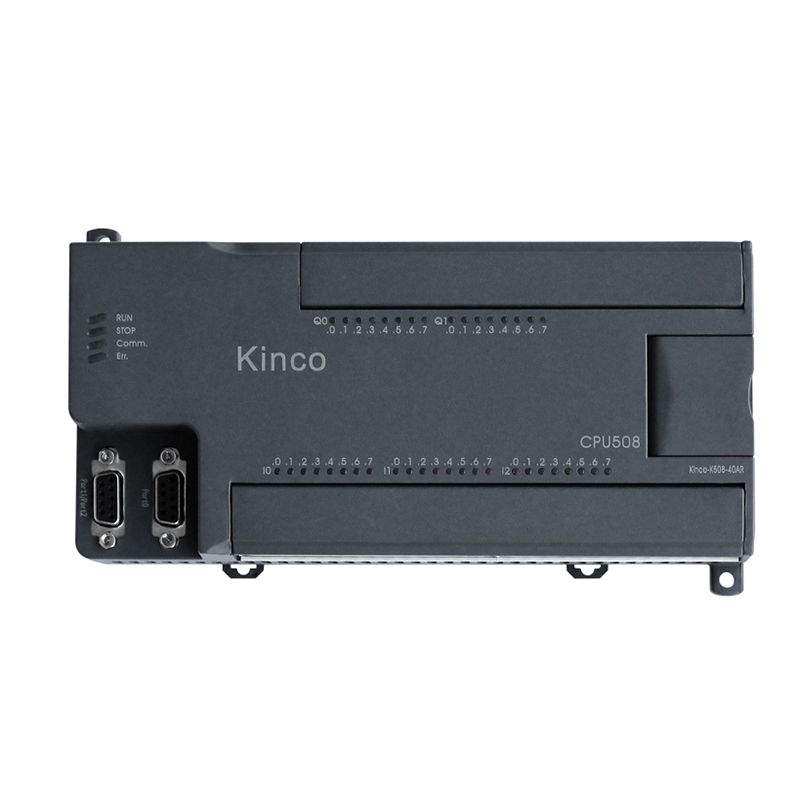

ʻO mākou kekahi o nā mea hoʻolako FA One-stop ʻoihana loa ma Kina. ʻO kā mākou huahana nui e pili ana i ka motika servo, ka pahu pahu planetary, inverter a me PLC, HMI. Nā lama e like me Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron a me nā mea ʻē aʻe; Ka manawa hoʻouna: I loko o 3-5 mau lā hana ma hope o ka loaʻa ʻana o ka uku. ʻAno uku: T/T, L/C, PayPal, West Union, Alipay, Wechat a pēlā aku.
■Papa ʻŌlelo Hoʻohālike
| Inoa | Helu kauoha. | Nā kikoʻī | |||||||||
| DC 24V | AC 220V | DI | DO | AI | AO | Helu helu wikiwiki | Ka hoʻopuka wikiwiki | Ke awa kamaʻilio | Modula hoʻonui | Nui (mm) (L*W*H) | |
| CPU504EX | K504EX-14DT | K504EX-14AT | 8 | 6 * transistor | ʻaʻohe | Pae hoʻokahi 2 * Max 60KHz Pae AB 2 * Max 20KHz | 2 * Max 200KHz | 1 * RS232 Max 115.2kbps 1 * RS485 Max 38.4kbps | A hiki i ka 4 | 97*114*70 | |
| K504EX-14DR | K504EX-14AR | 6 * Hoʻoili | |||||||||
| CPU506 | K506-24DT | K506-24AT | 14 | 10 * transistor | 1 * RS232 Max 115.2kbps 2 * RS485 Max 38.4kbps | A hiki i ka 10 | 125*114*70 | ||||
| K506-24DR | K506-24AR | 10*Hoʻoili | |||||||||
| CPU506EA | K506EA-30DT | K506EA-30AT | 10 * transistor | 4 | 2 | 200*114*7 | |||||
PALAPALA NOI:
Kaʻa hoʻokaʻawale kāʻei Logistics me ka hopena servo roller:
ʻO ka hoʻonā servo roller Kinco me ka hiʻohiʻona o ka hoʻomaka wikiwiki a me ka hoʻōki, ka pane kiʻekiʻe, ke kūlana pololei, ka hoʻohui liʻiliʻi, ka hoʻonohonoho maʻalahi. Hiki iā ia ke hoʻomaikaʻi nui i ka pono o ka hoʻokaʻawale ʻana, hoʻomaikaʻi i ka nui o nā backage i hana ʻia i kēlā me kēia manawa, ʻo ka hoʻonohonoho hoʻohui o nā modula e ʻoi aku ka maʻalahi o ka hoʻonohonoho ʻana a me ka debugging, a hoʻopōkole nui i ka manawa o ka ʻākoakoa lako.
ʻO ka hopena servo roller Kinco e pili ana i ka mea hoʻokele F2, ka mea hoʻokele servo FD124S a me ka motika wili.
Hana:
1)ʻAʻohe kāʻei kia, hoʻonohonoho maʻalahi, mālama maʻalahi a me ka walaʻau haʻahaʻa.
2) Me ka encoder hoʻonā 65536, hiki ke kaohi pololei i ka wikiwiki a me ke kūlana.
3) Hoʻolālā ʻia no ka ʻoihana hoʻokaʻawale ʻōwili, me ka mana i helu ʻia he 400W, ka torque i helu ʻia he 5Nm, a me ka wikiwiki i helu ʻia he 700rpm, hiki ke hoʻokō i nā koi o ka hapa nui o ka hoʻokaʻawale ʻana.
4) Kākoʻo i nā protocols Ethercat, Canopen a me Modbus, hiki ke hoʻopili me PLC e like me Siemens, Beckoff a me Omron, e hoʻokō i nā pono kamaʻilio like ʻole.
5) Kākoʻo i ka lawelawe ao, hiki ke nānā i ke kūlana hana huahana a loaʻa ka ʻike wikiwiki ma o ke kelepona paʻalima i ka manawa maoli.
Pōmaikaʻi:
1) Ke hana pololei nei a me ka wikiwiki mau: hoʻokele ʻia e ka wili uila servo, ʻoi aku ka pololei o nā ʻaoʻao o luna a me nā ʻaoʻao haʻahaʻa me ke kaumaha like ʻole, kūlike ka wikiwiki.
2) Pololei kiʻekiʻe a me ka pane wikiwiki: hoʻomaka ke kaʻa ma ka pae millisecond a hoʻomaka i ka hoʻopau koke ʻana, me ka pane wikiwiki, ka pono kiʻekiʻe a me ka wikiwiki o ka loop.
3)Wahi liʻiliʻi a me ka hoʻohana ʻana i ka mana haʻahaʻa: hoʻolālā i hoʻohui ʻia, mālama i ka wahi, hoʻemi i ke kaumaha o ke kaʻa, maʻalahi ke kau ʻana a me ka mālama ʻana, a me ka hoʻemi ʻana i ka hoʻohana ʻana i ka mana.
4)Ka hiki ke kamaʻilio: ka protocol EtherCAT makua, hiki ke hoʻopili maʻalahi me nā mea hoʻokele e like me Beckoff, Omron a me Keyence etc. Loaʻa i ka hopena kaʻa ka ʻike hana paʻa a hilinaʻi hoʻi a hiki i 1000 mau kikowaena kauā.
5)Ka nānā ʻana i ka manawa maoli a me ka mālama wānana: ka nānā ʻana i ke kūlana hana huahana i ka manawa maoli, ka hoʻoholo akamai ʻana i ke kūlana olakino huahana, a me ka pale pono ʻana i nā pilikia hewa.
-
ʻO ka mea hoʻololi ʻāpana Omron PLC CJ CP1W-EXT01
-

ʻO Mitsubishi Popular Programmable Automation FX3U...
-

ʻO AB 1756-EN2T CLX HI-CAP ENET/IP MODULE-TP Ether...
-

ʻO Schneider A9C20843 Modular Contactor AC 220/240...
-

ʻO Siemens 6ES7193-6BP00-0BA0 SIMATIC ET 200SP Bas...
-
ʻO Siemens Original PLC Simatic DP Bus Module No ...


